
Columns
コラム

フィジカルAIでタクトタイムを両立する案:Teaching+Motion Planning+模倣学習のハイブリッド
定型で高速に動かせる区間はTeachingとMotion Planningに任せ、把持などの柔軟性が必要な最終操作だけを模倣学習ポリシーに担当させる構成を作りました。
 2026/09/08
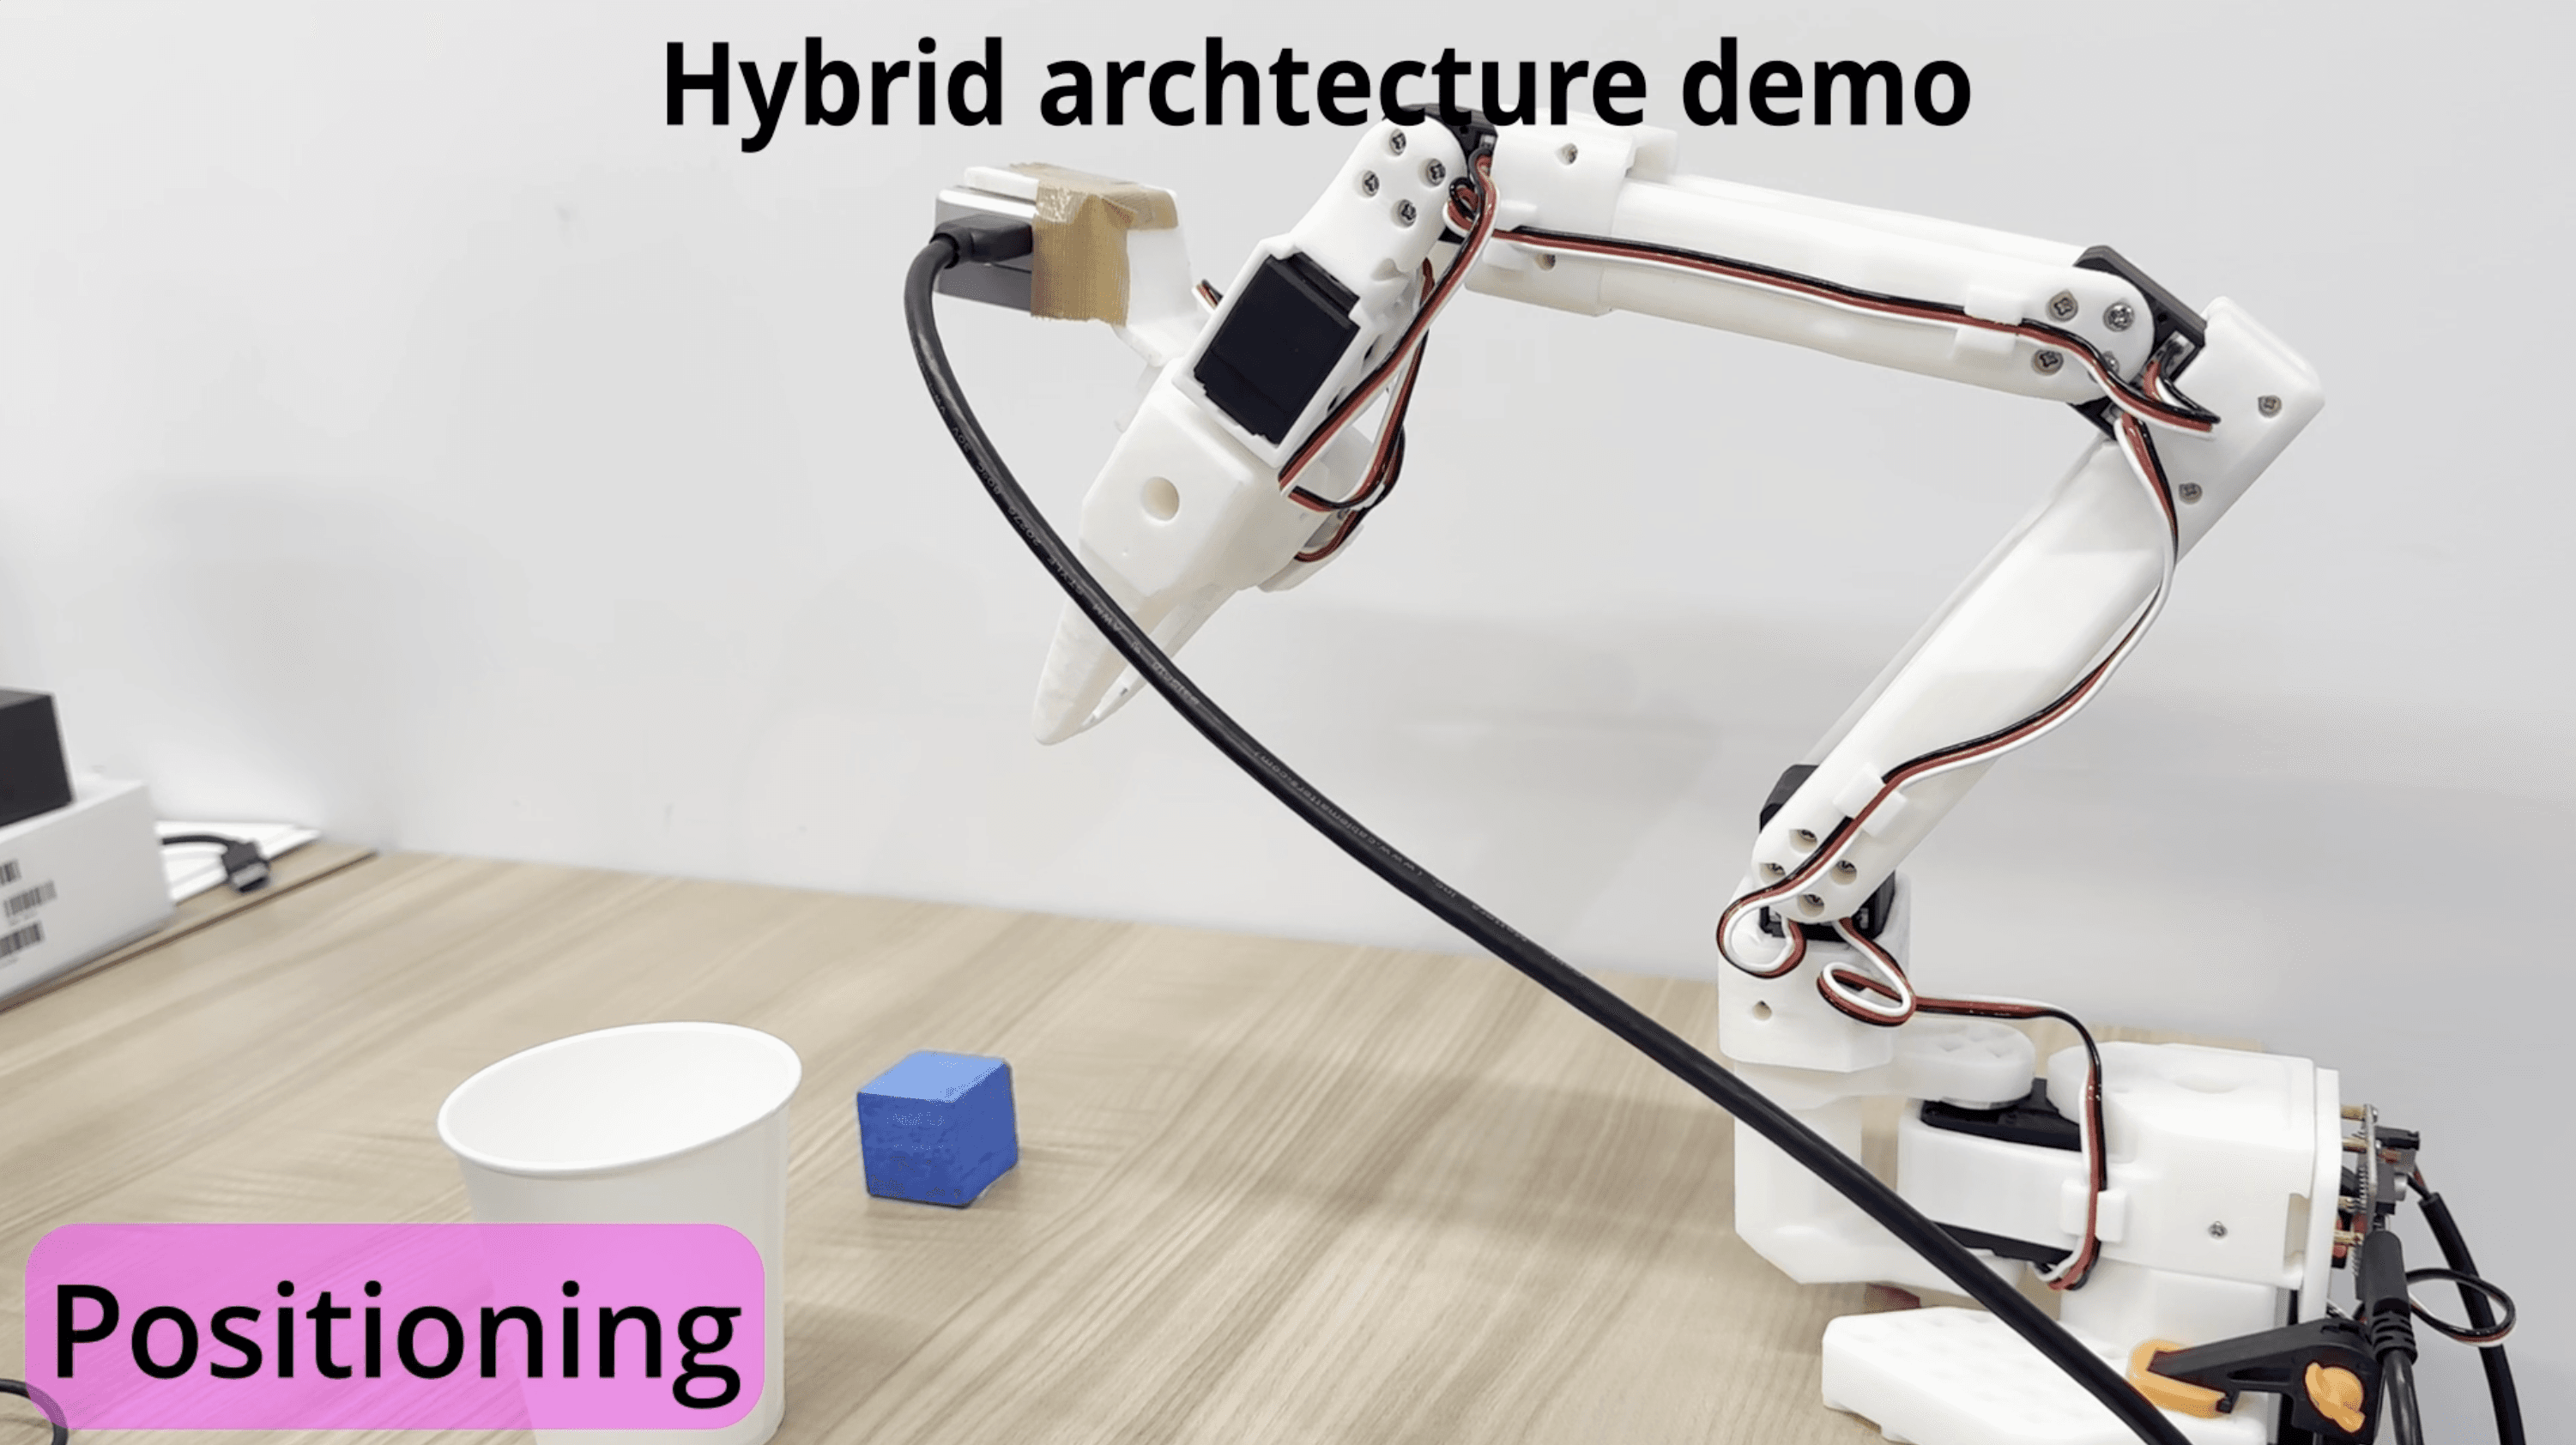
株式会社フィジカルAI総合研究所では、製造現場へのフィジカルAI適用に向けて、ロボットアームを使ったハイブリッド制御の実証を進めています。
今回は、定型で高速に動かせる区間はTeachingとMotion Planningに任せ、把持などの柔軟性が必要な最終操作だけを模倣学習ポリシーに担当させる構成を作りました。
Qiitaに記事を公開しています。
Qiita詳細版: https://qiita.com/koichihayashi/items/bec8d18ab803cc1c9200
なお、弊社ではフィジカルAIの技術開発を担うエンジニアを募集しています。ご興味のある方はぜひご連絡ください。